AxisCore
DIY gimbal — navržený jako 3-osý, postavený jako 2-osý
Projekt
AxisCore
Kategorie
Mechanika / Elektronika
Rok
2024
Čtení
2 min
Role
Školní projekt — mechanický návrh, elektronika, firmware
Úvod
Školní projekt z roku 2024: navrhnout a sestavit 3osý kamerový stabilizátor pro telefon od nuly. Bez hotového kitu — mechanika, elektronika i firmware v jednom. Cílem bylo real-time vyvažování přes PID s MagSafe mountem pro univerzální uchycení telefonu.
Konstrukce vznikala iterativně — všechny díly tisknuté z PETG. Původní koncept s BLDC motory a Storm32 BGC kontrolerem skončil spálením dvou desek. Komplexita Storm32 byla v daném čase nezvladatelná — pivot na Arduino Nano se servomotory znamenal zjednodušení a ztrátu jedné osy.
Software
SolidWorks · PrusaSlicer · Arduino IDE
Materiál
PETG (tisknuté díly) · MagSafe mount
Trvání
~3 měsíce · 2024
Role
Školní projekt — mechanický návrh, elektronika, firmware
Jak to vzniklo
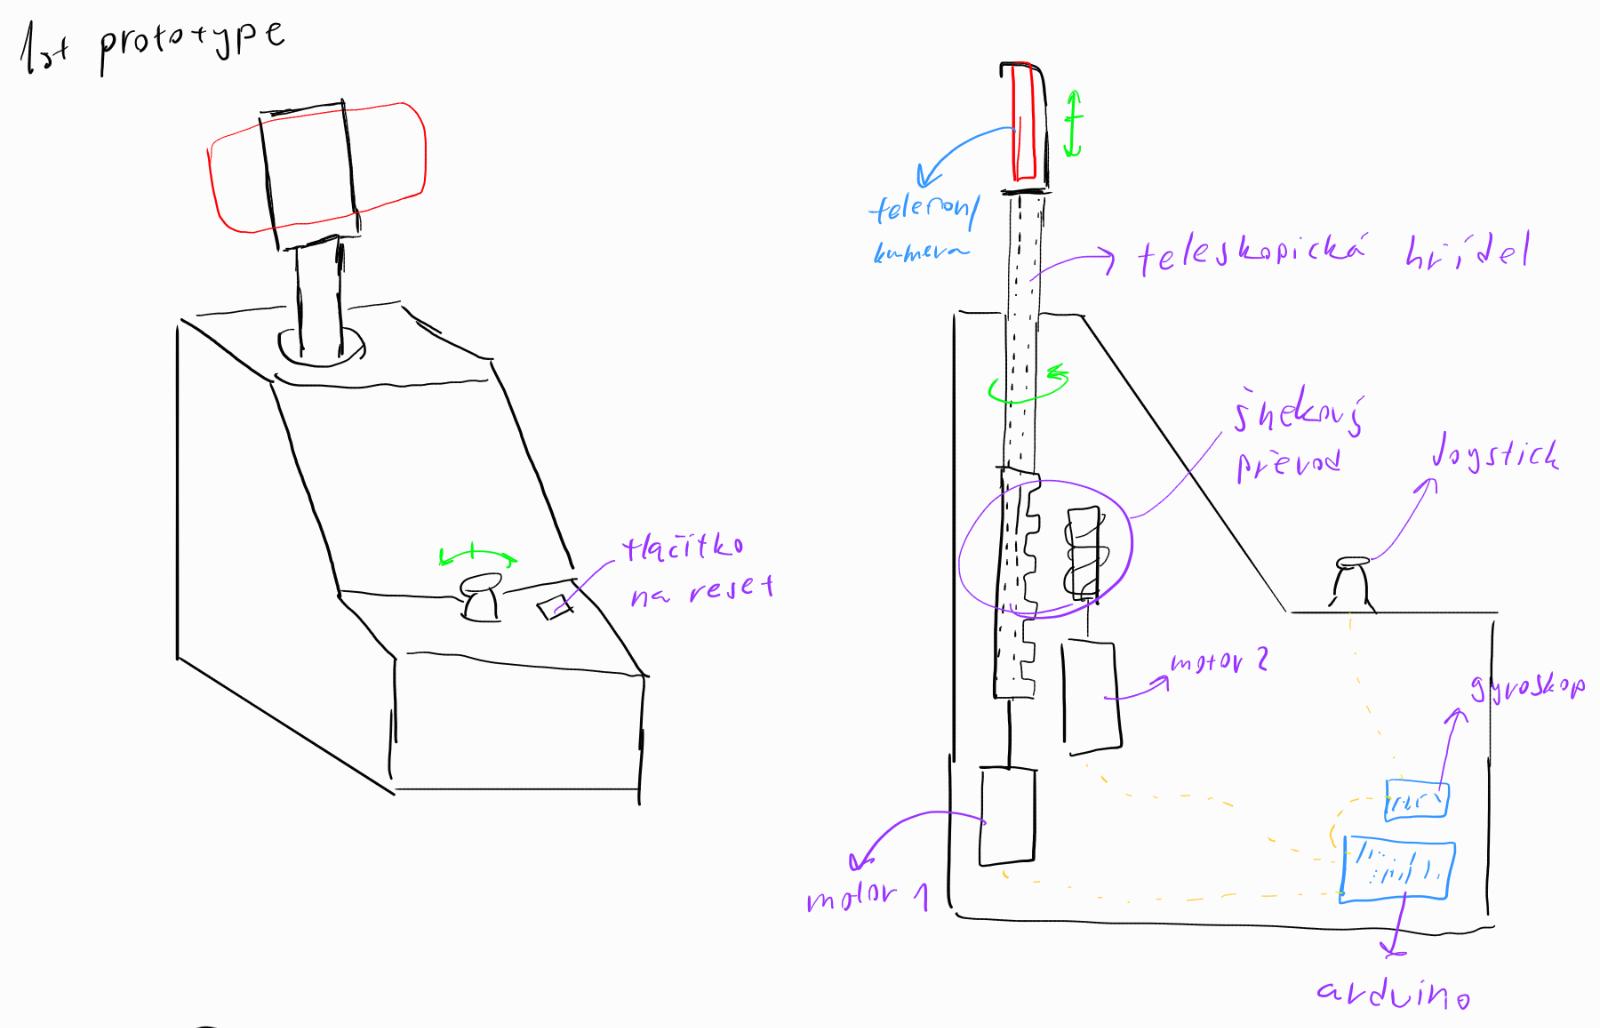
Hledání optimálního tvaru
Počáteční návrh
První skici byly hrubé, ale stanovily základní L-tvarovanou nosnou strukturu typickou pro jednoruční gimbaly. Cílem bylo minimalizovat šroubové spoje a vytvořit co nejjednodušší mechanické sestavení. Rané návrhy byly příliš složité — nakonec zvítězila jednoduchost nad originalitou.
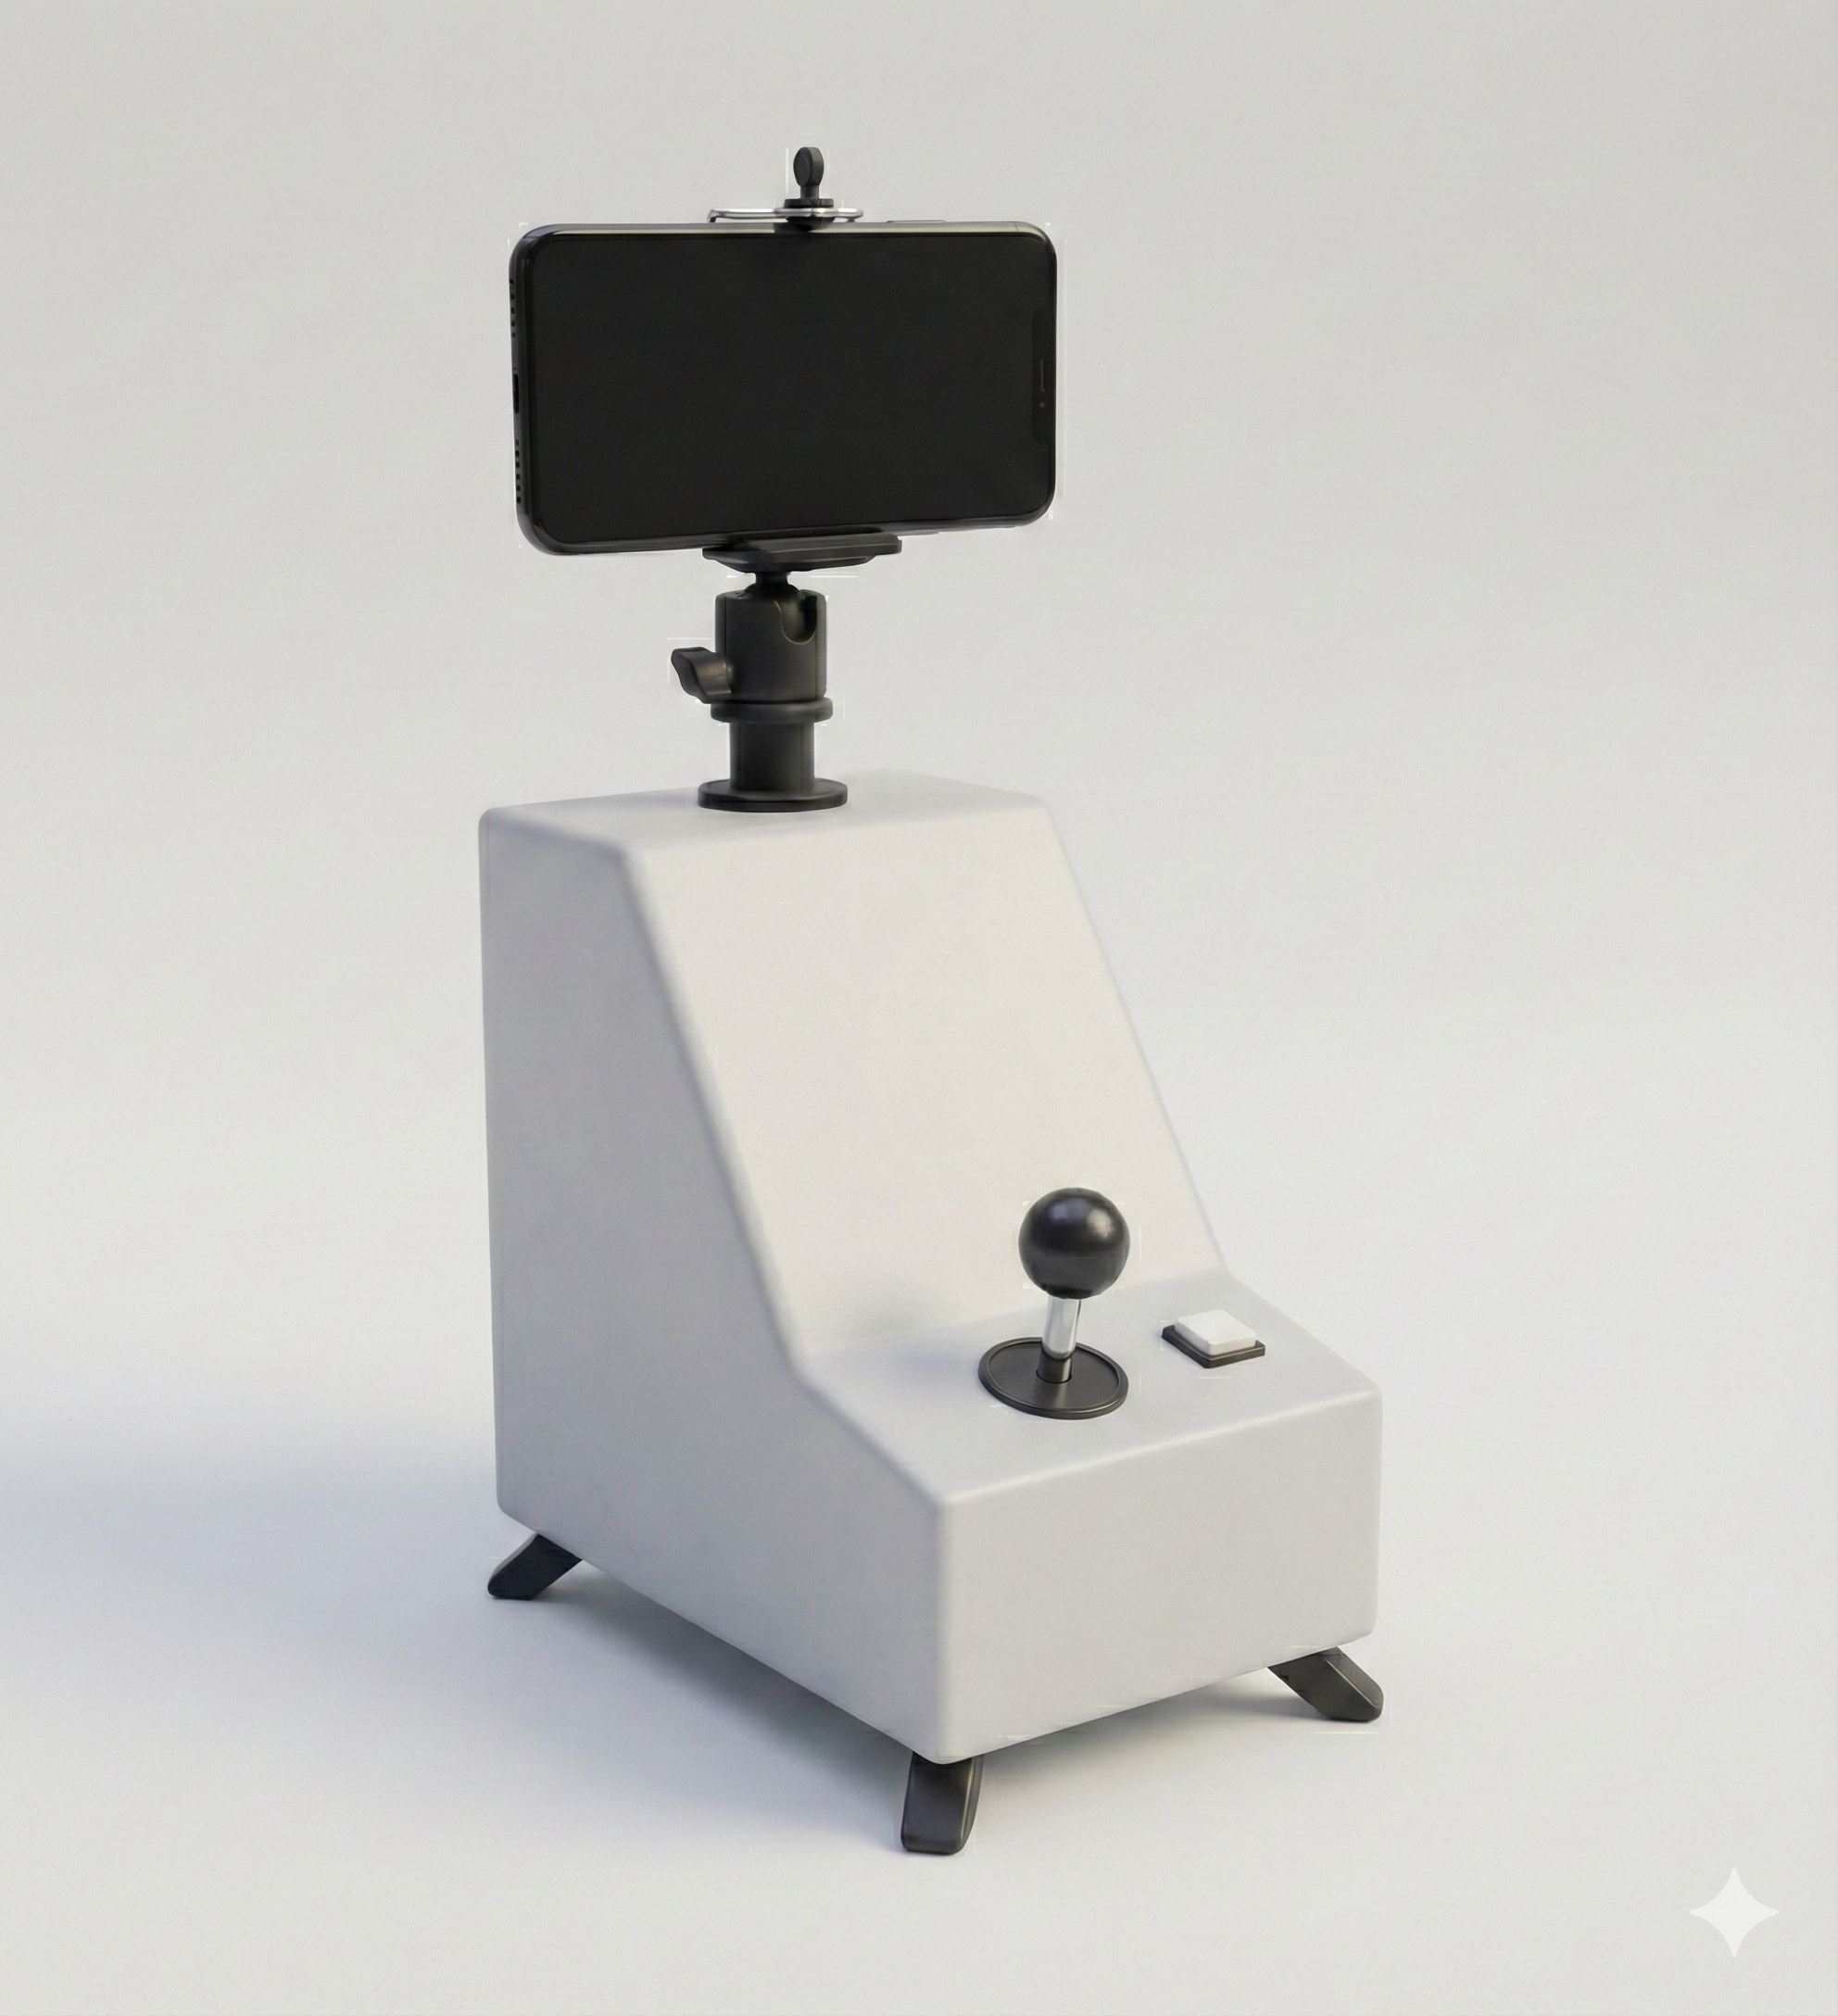
Vývoj převodového ústrojí
Vývoj konceptu
Tohle byl největší technický oříšek — přenos točivého momentu motoru na ramena bez jakékoli vůle. Nakonec jsem zvolil přímý pohon pro Pitch a Roll osy a řemenový pohon pro Yaw osu. Každé ložisko je přesně umístěno pro minimální tření. Šest CAD iterací jen pro tuto část.
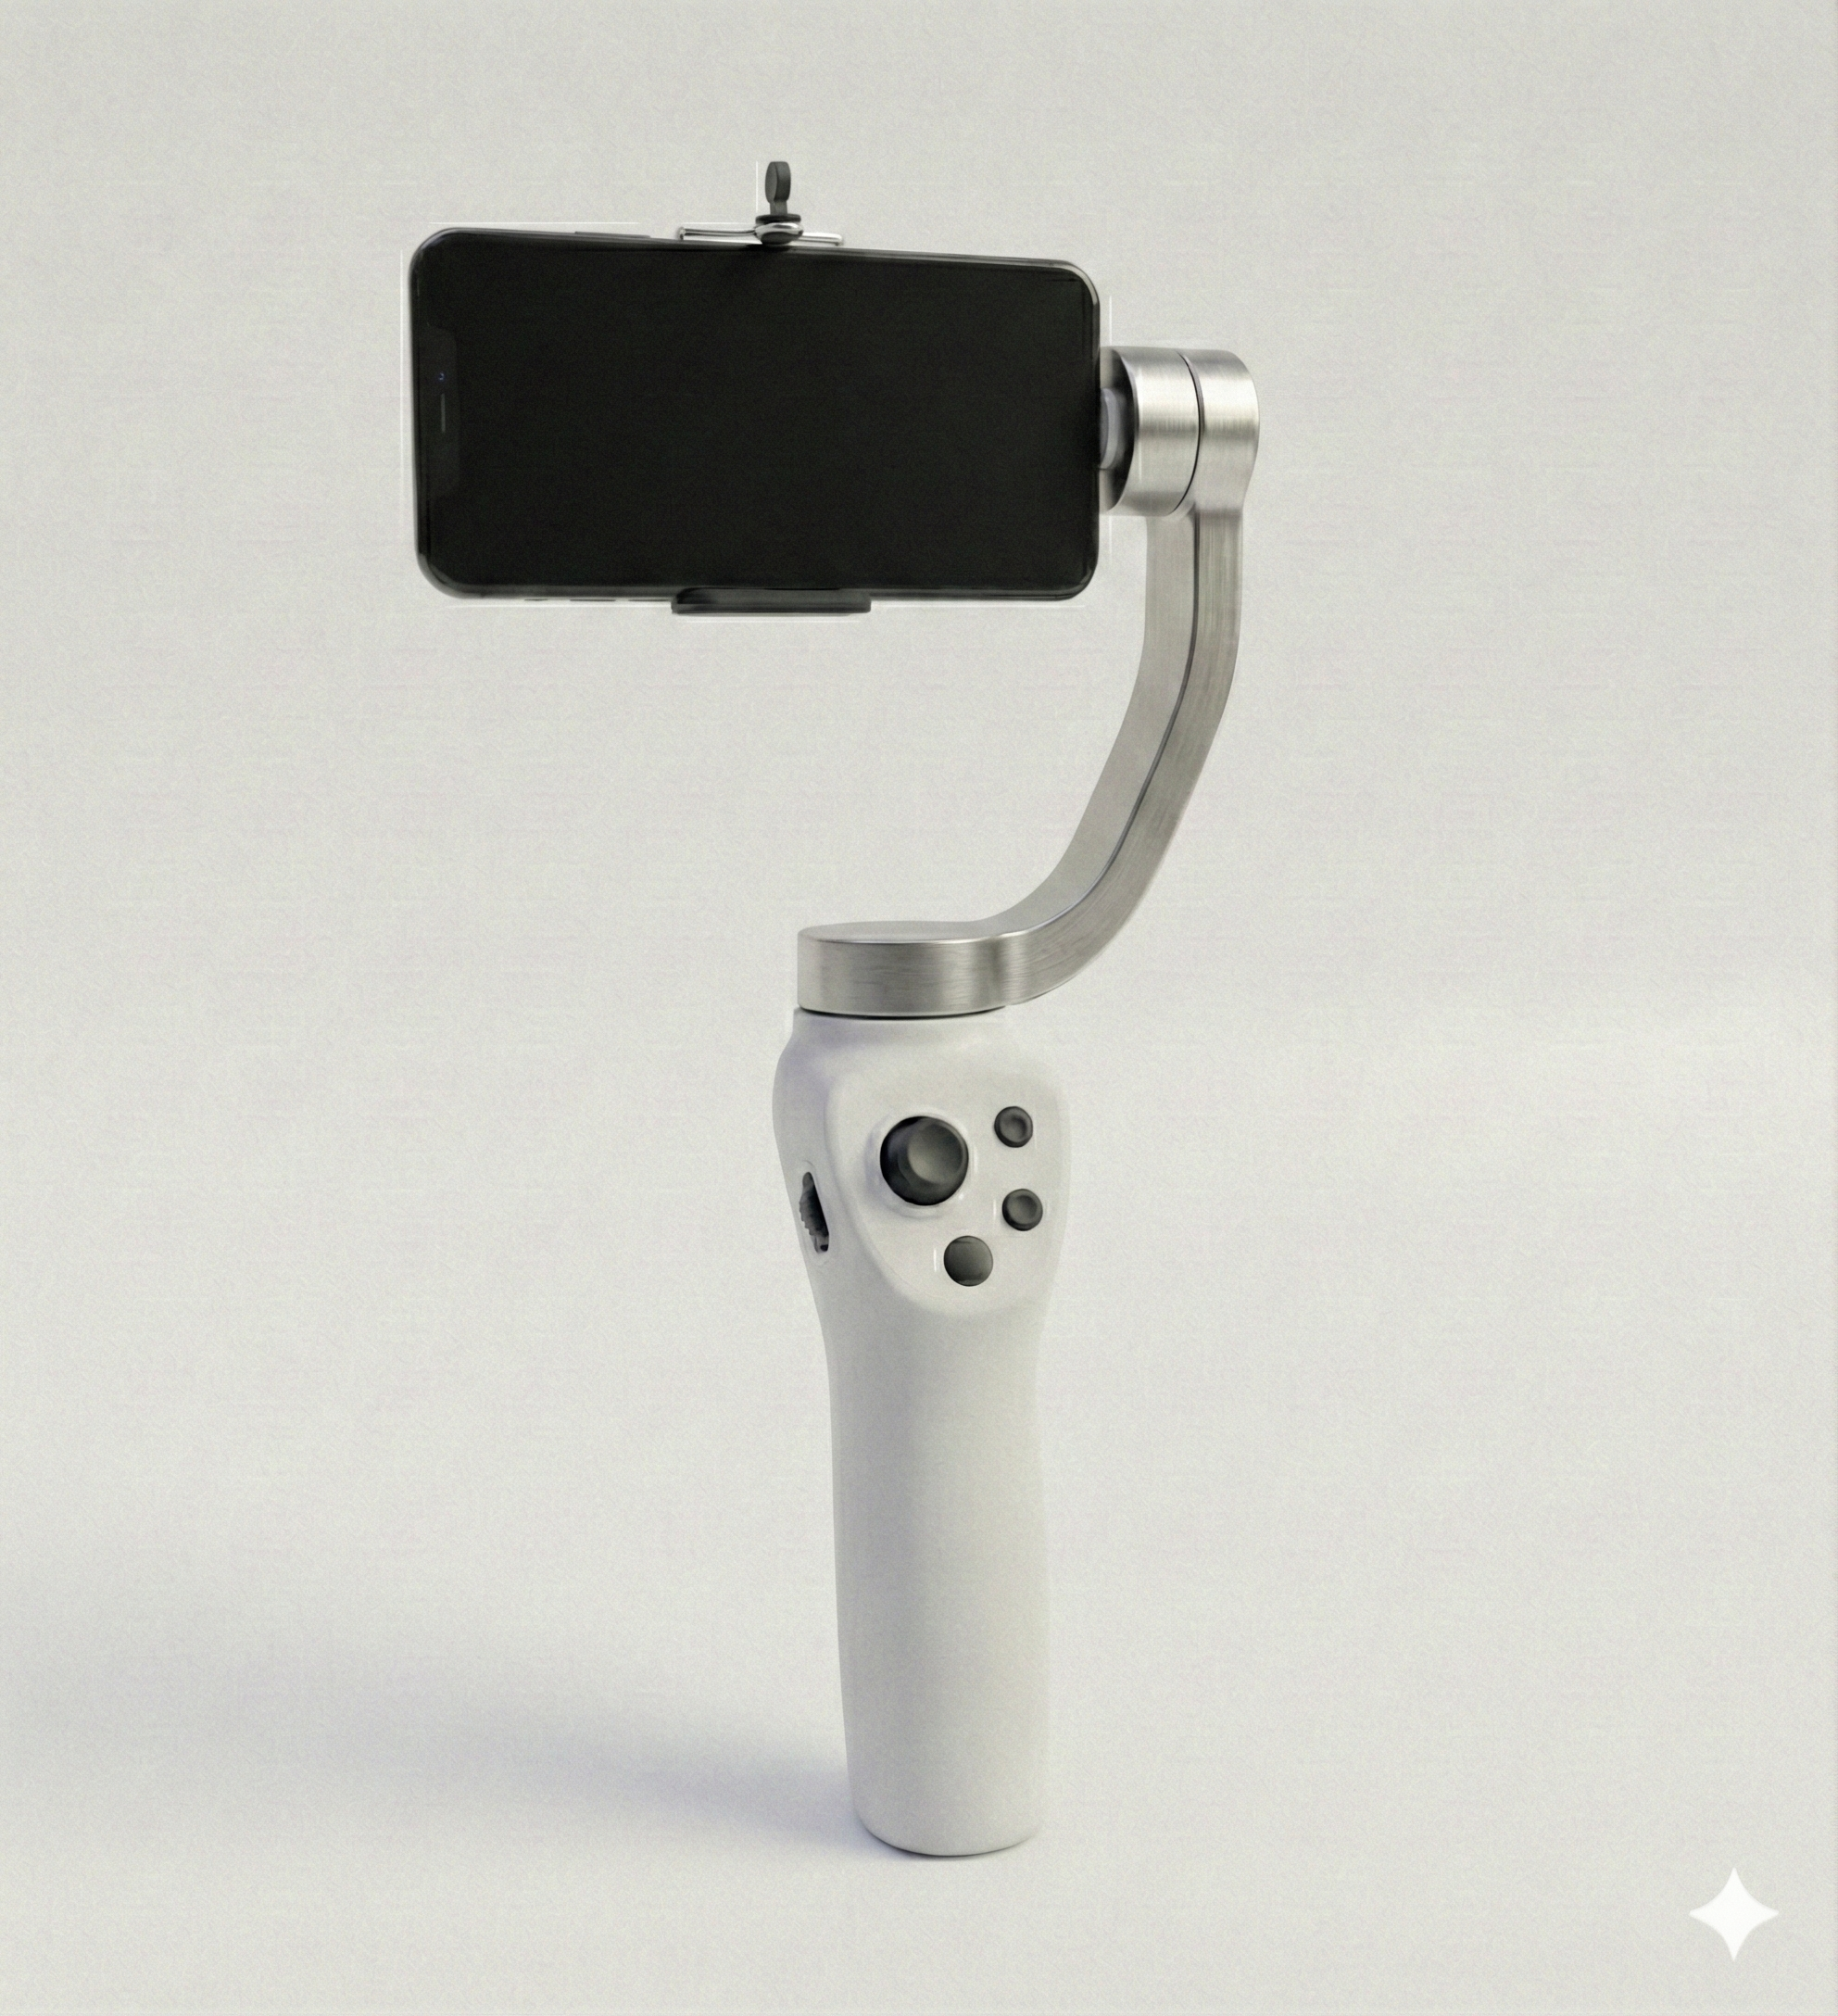
Estetické dotažení
Finální design
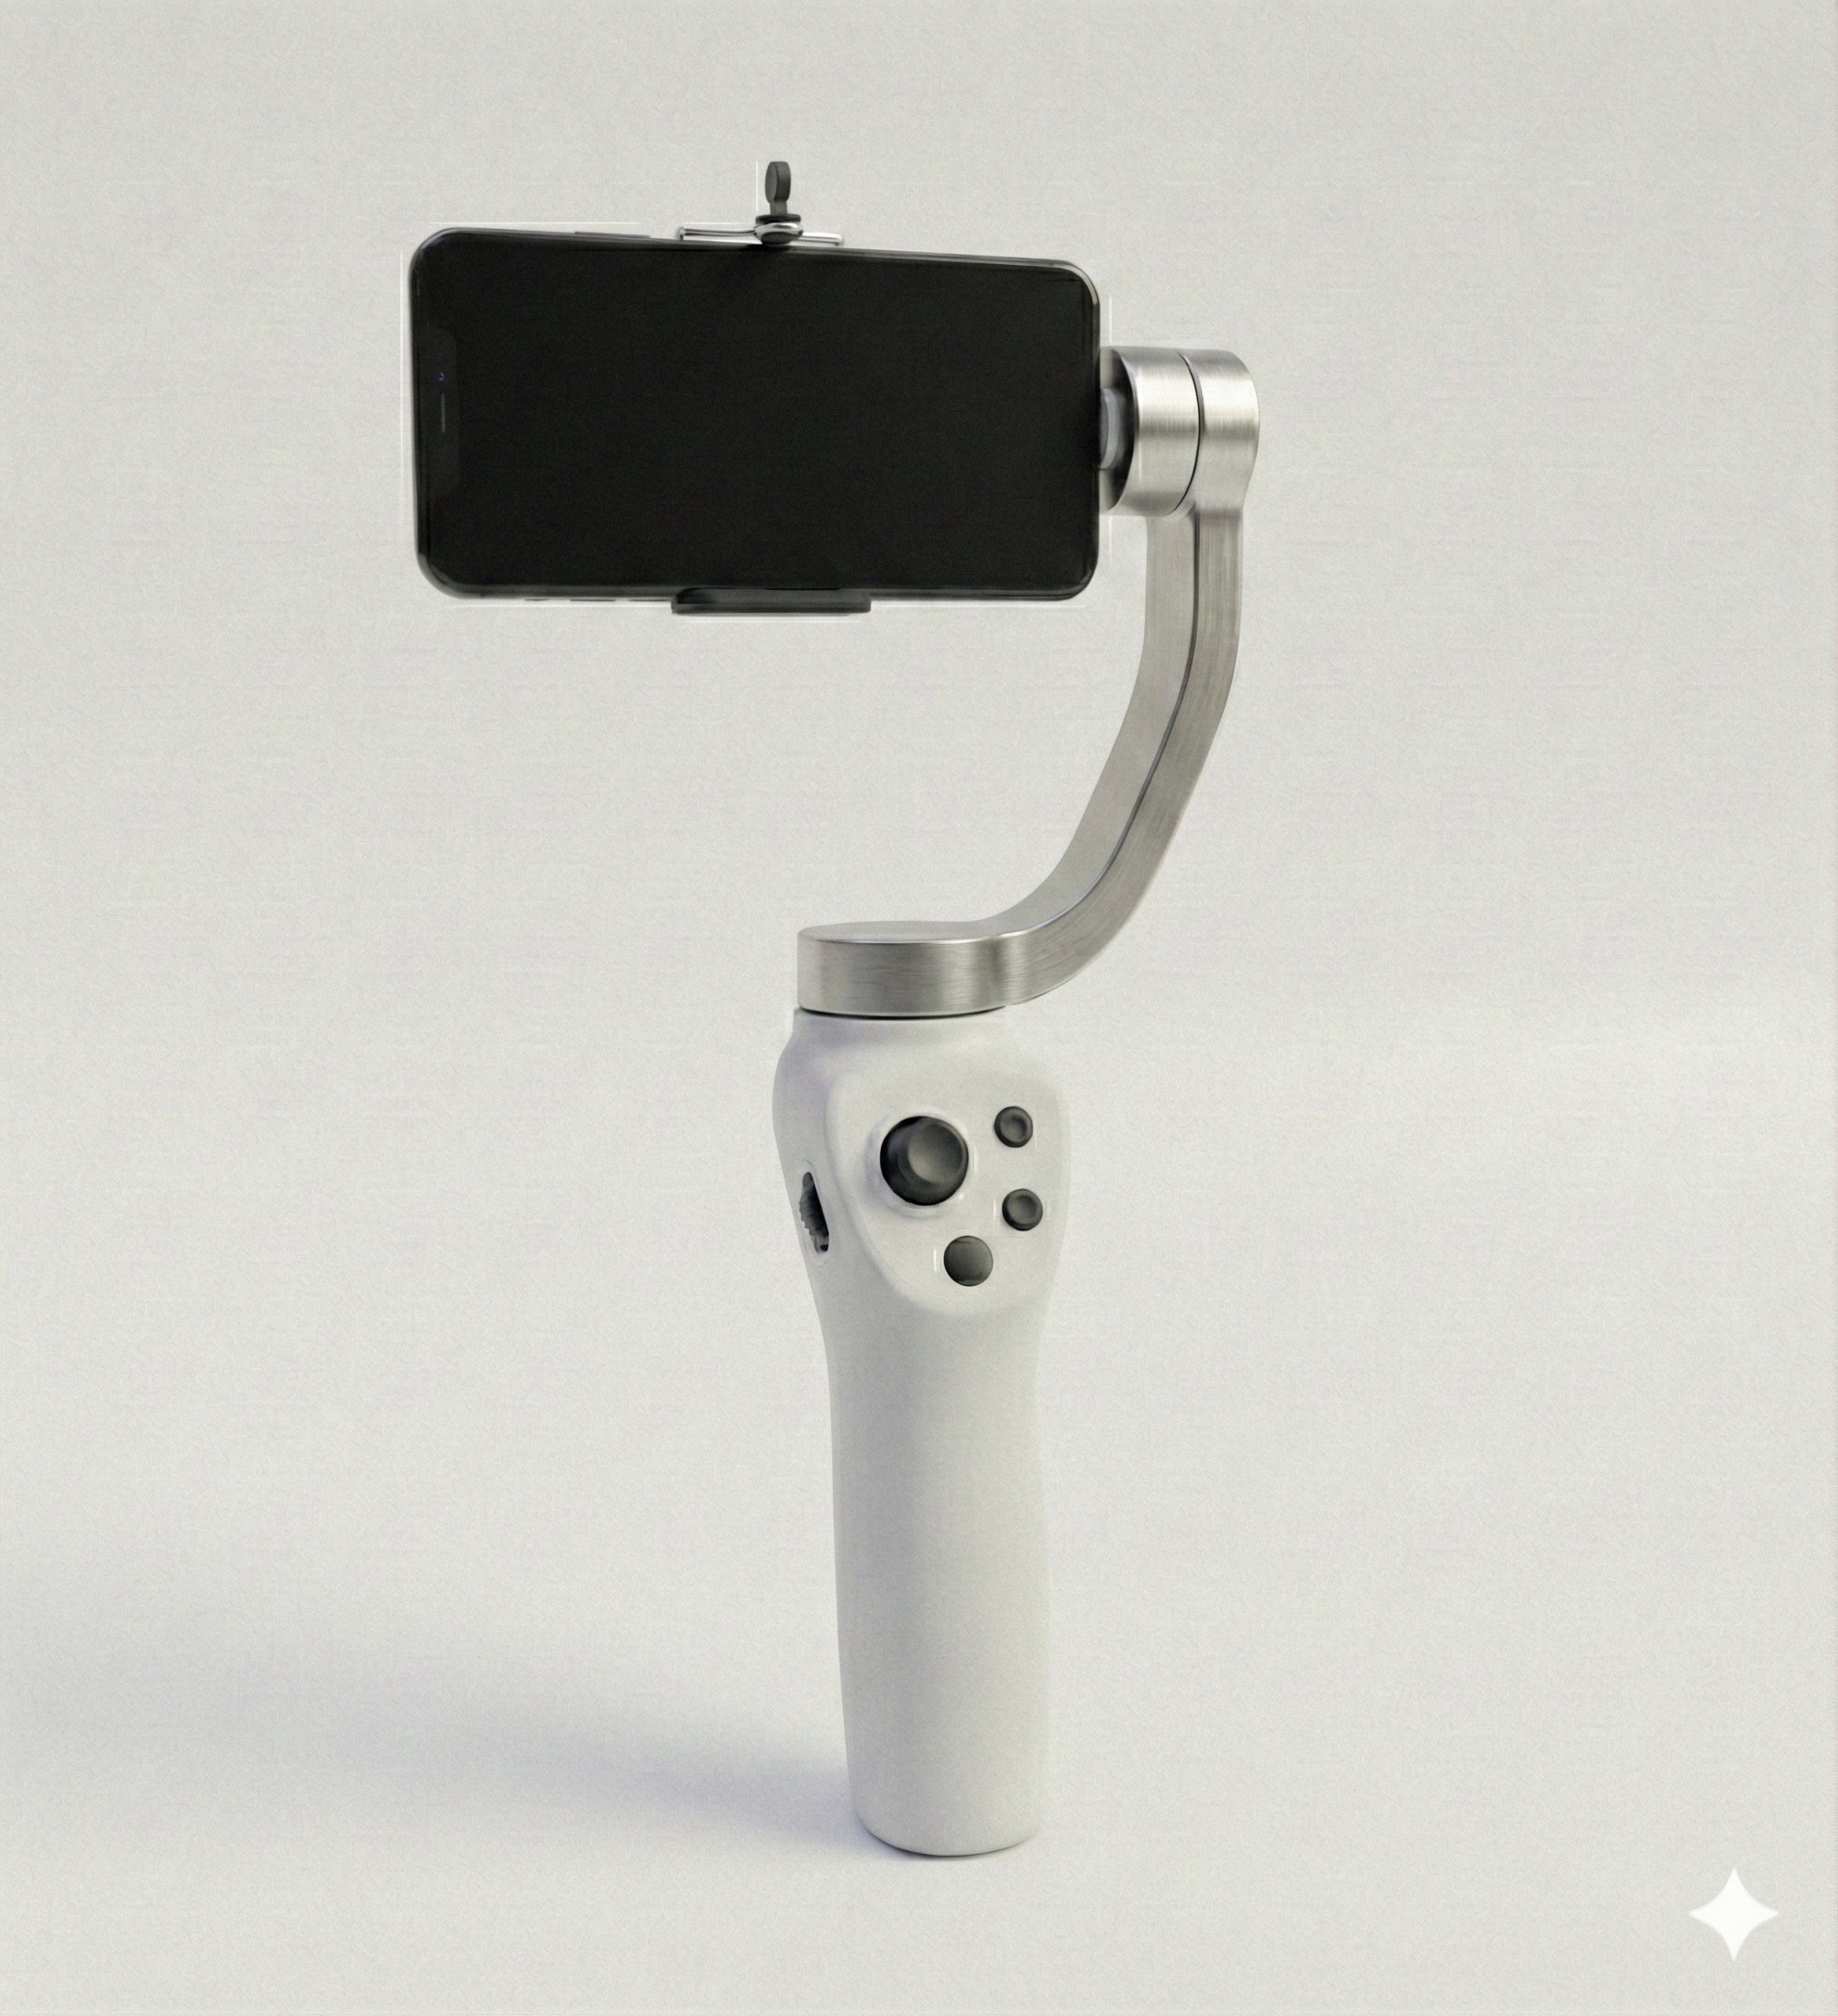
Poslední verze AxisCore. Obsahuje integrovaný displej v rukojeti a joystick pro ovládání kamery. Červené akcenty označují klíčové pohyblivé díly a zajišťovací mechanismy pro vyvažování kamery. Design prošel dalšími iteracemi pro zlepšení ergonomie — tvar rukojeti, poloha palce na joysticku, celková bilance hmotnosti.
Díly
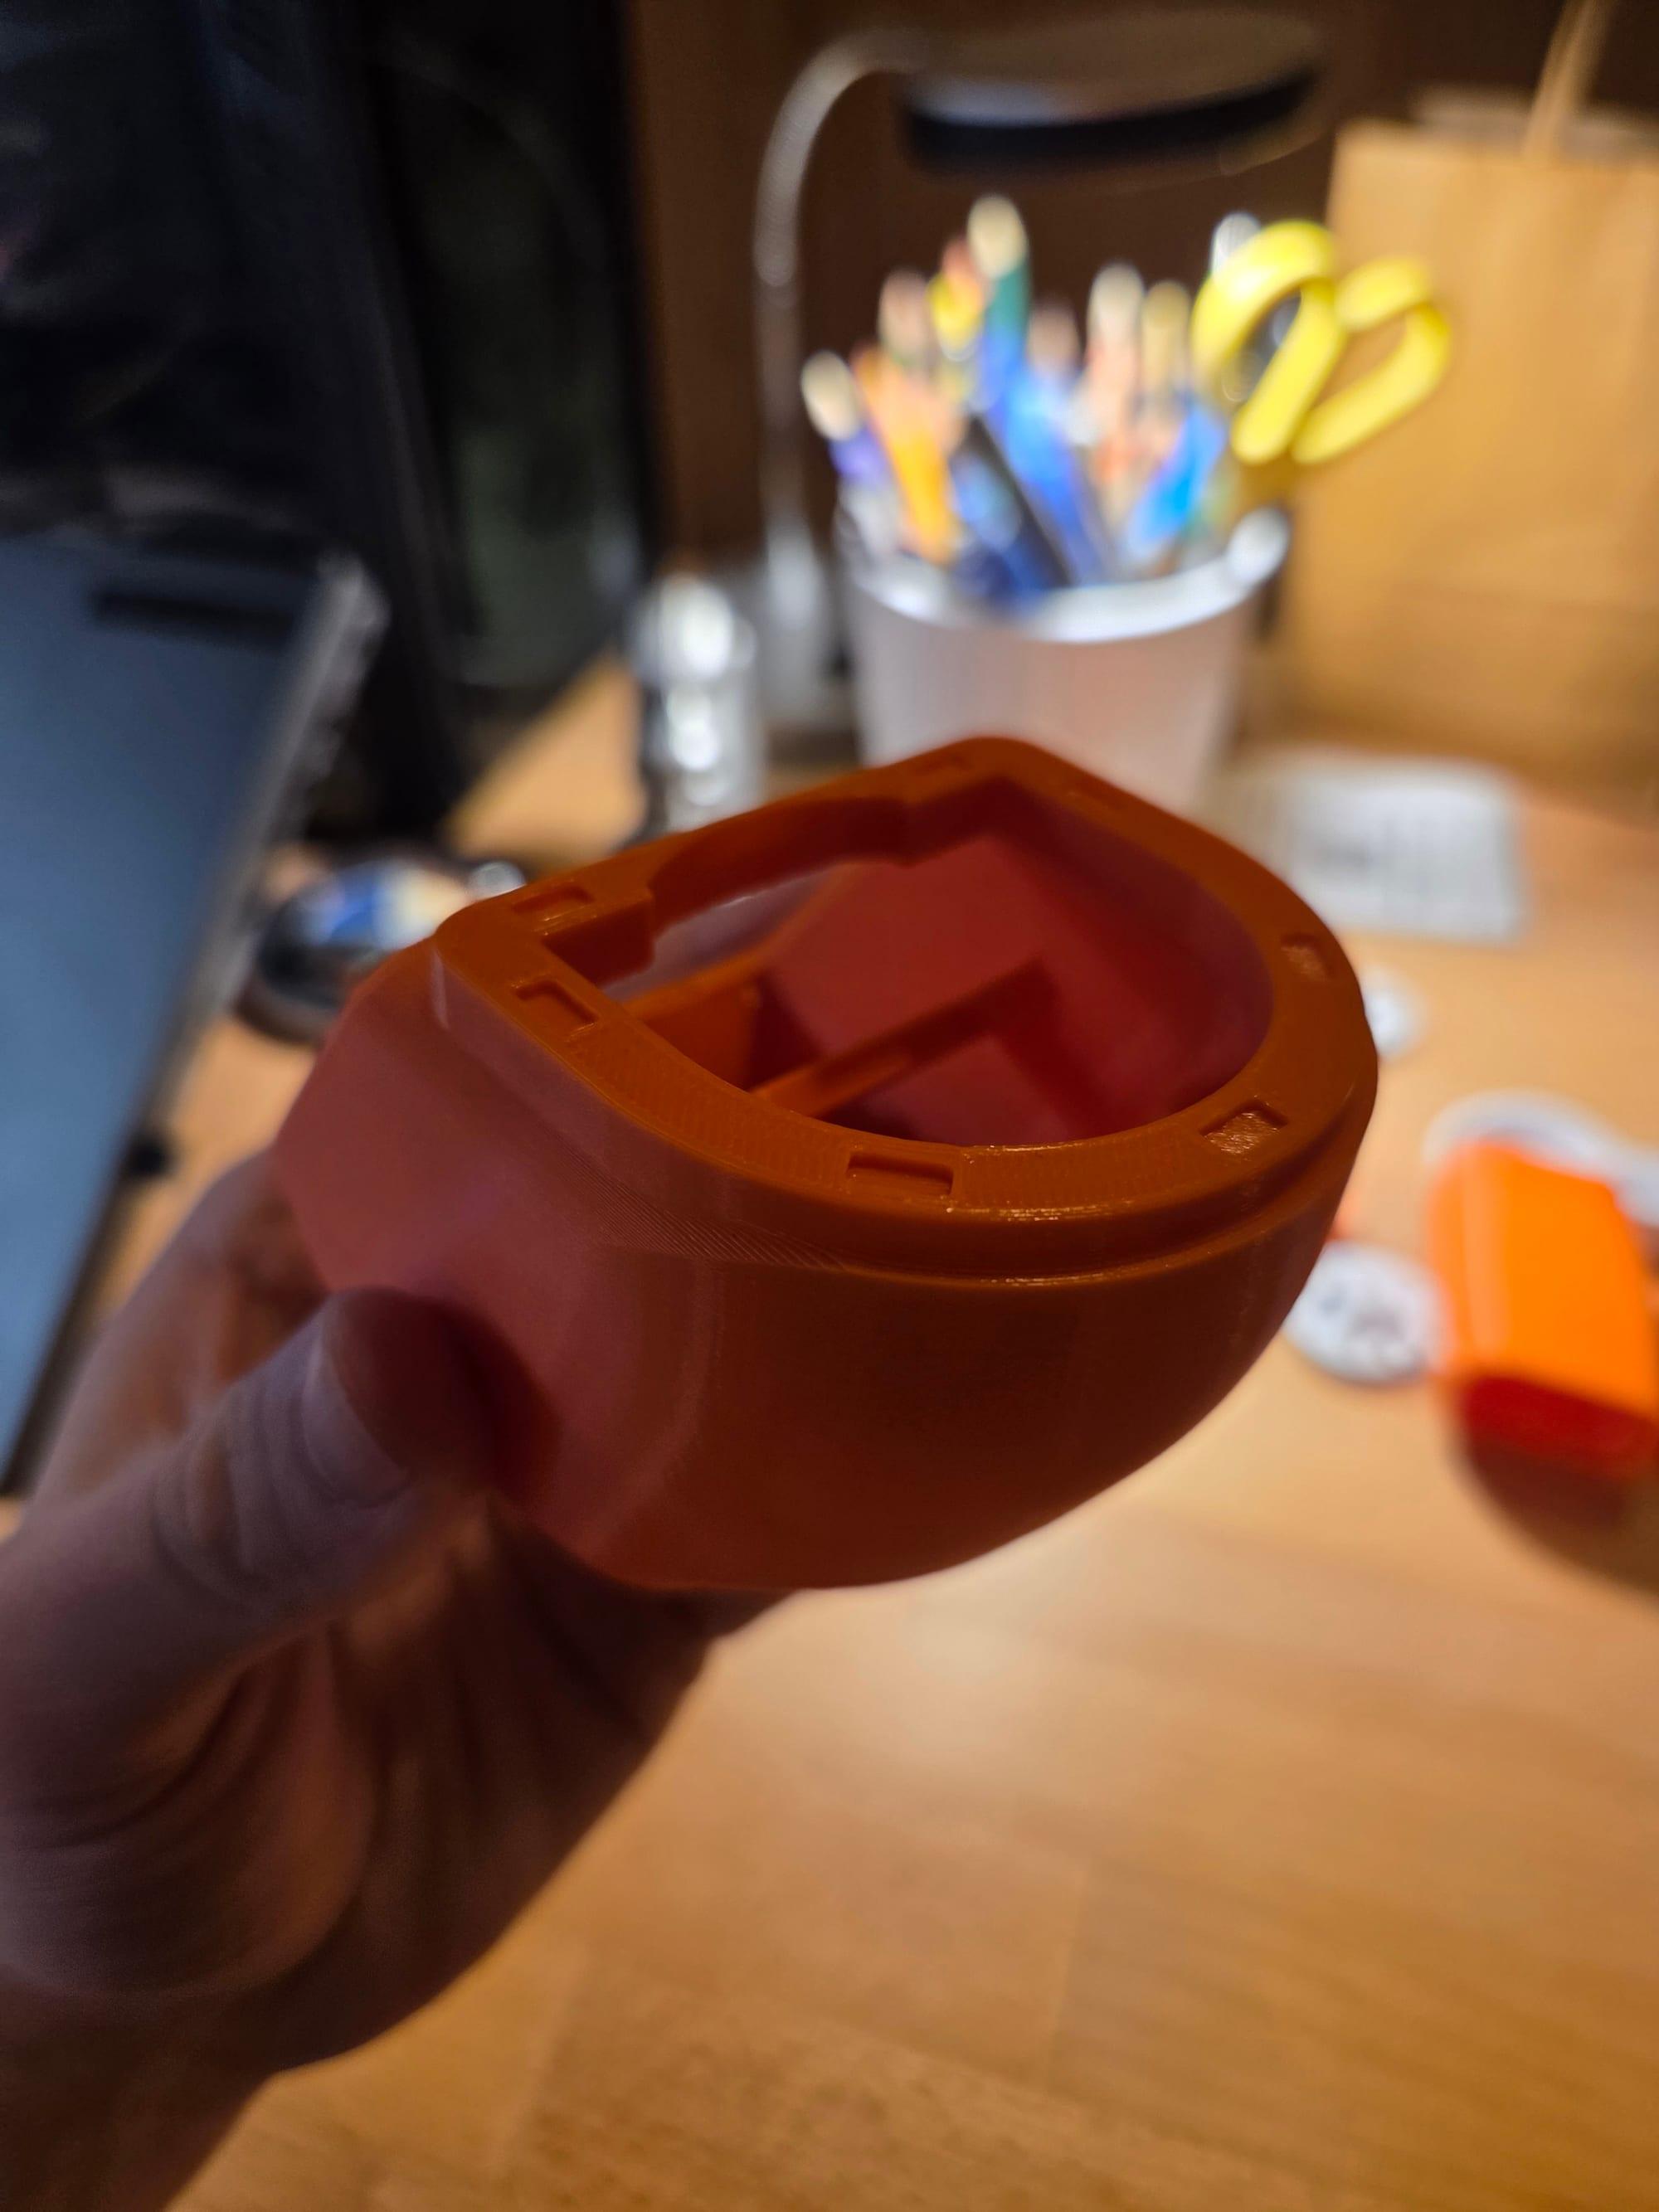
STRUKTURA
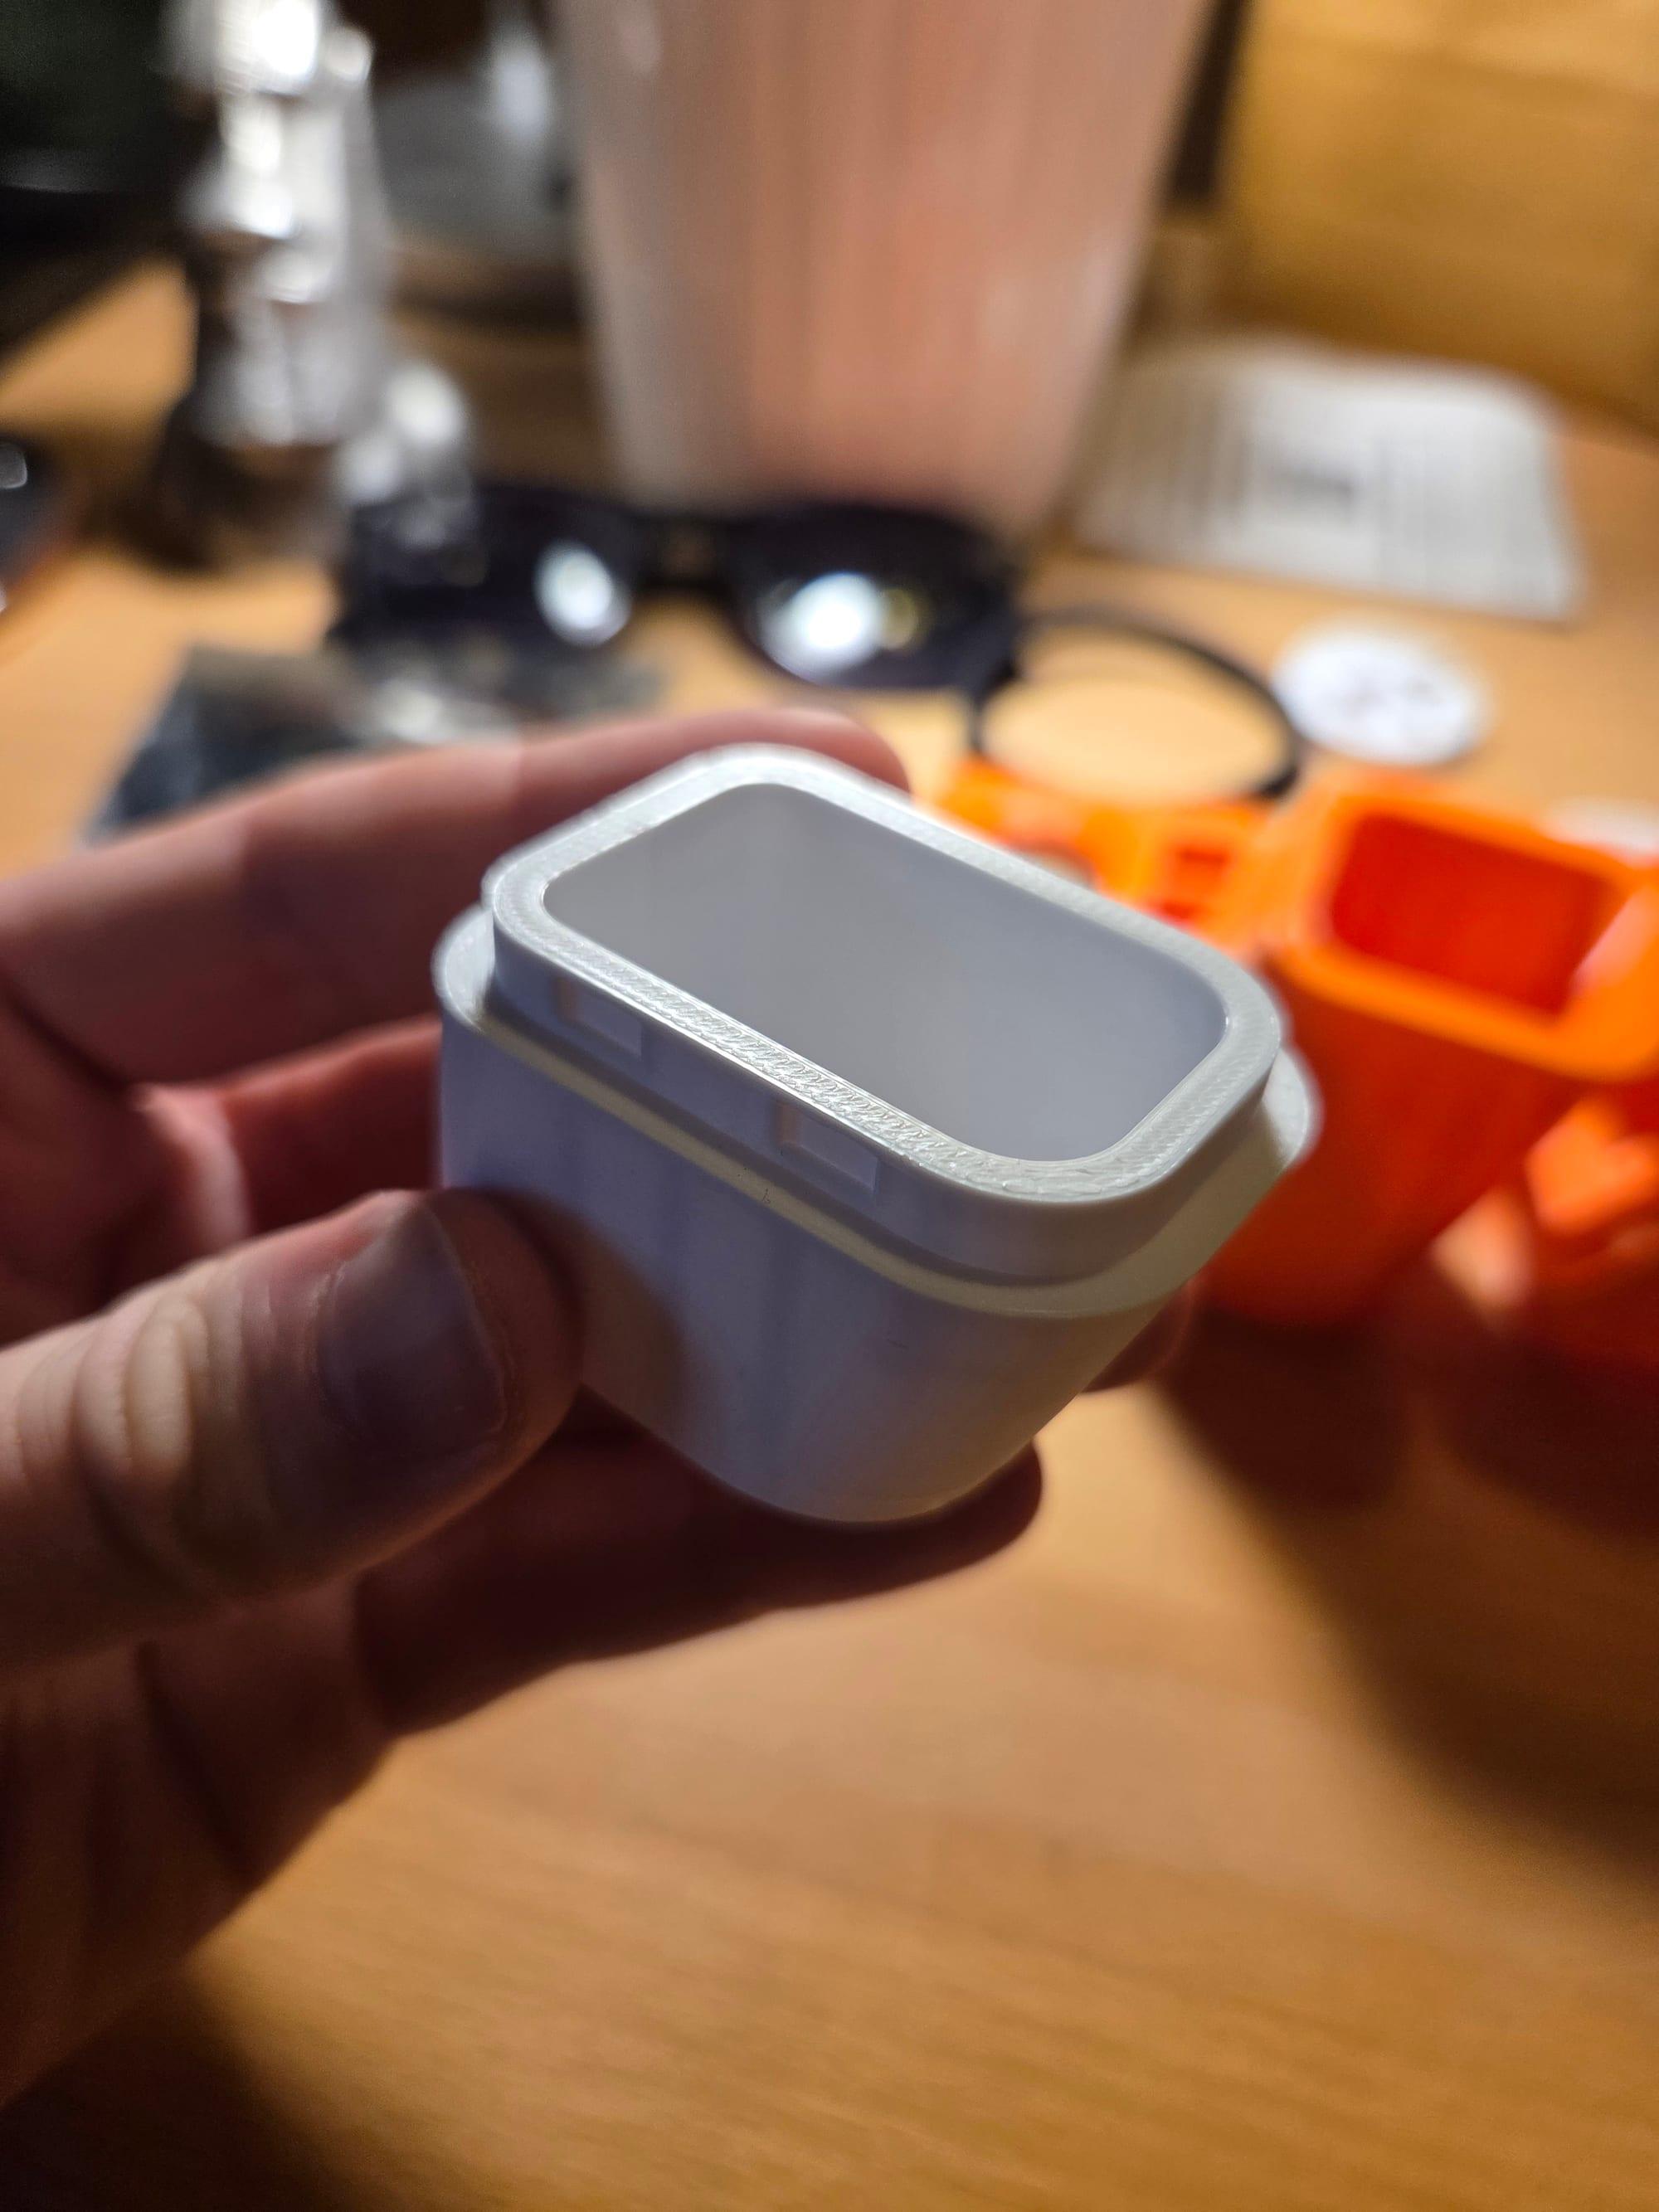
Hlavní tělo (Body Top)
PETG · 145g
Horní část hlavního rámu gimbalu slouží jako centrální montážní hub pro kritickou elektroniku. Tento díl nese nejvyšší mechanické zatížení a obsahuje montážní body pro všechny tři osy. Struktura využívá topologickou optimalizaci — materiál je umístěn jen tam, kde je skutečně potřeba.
STRUKTURA
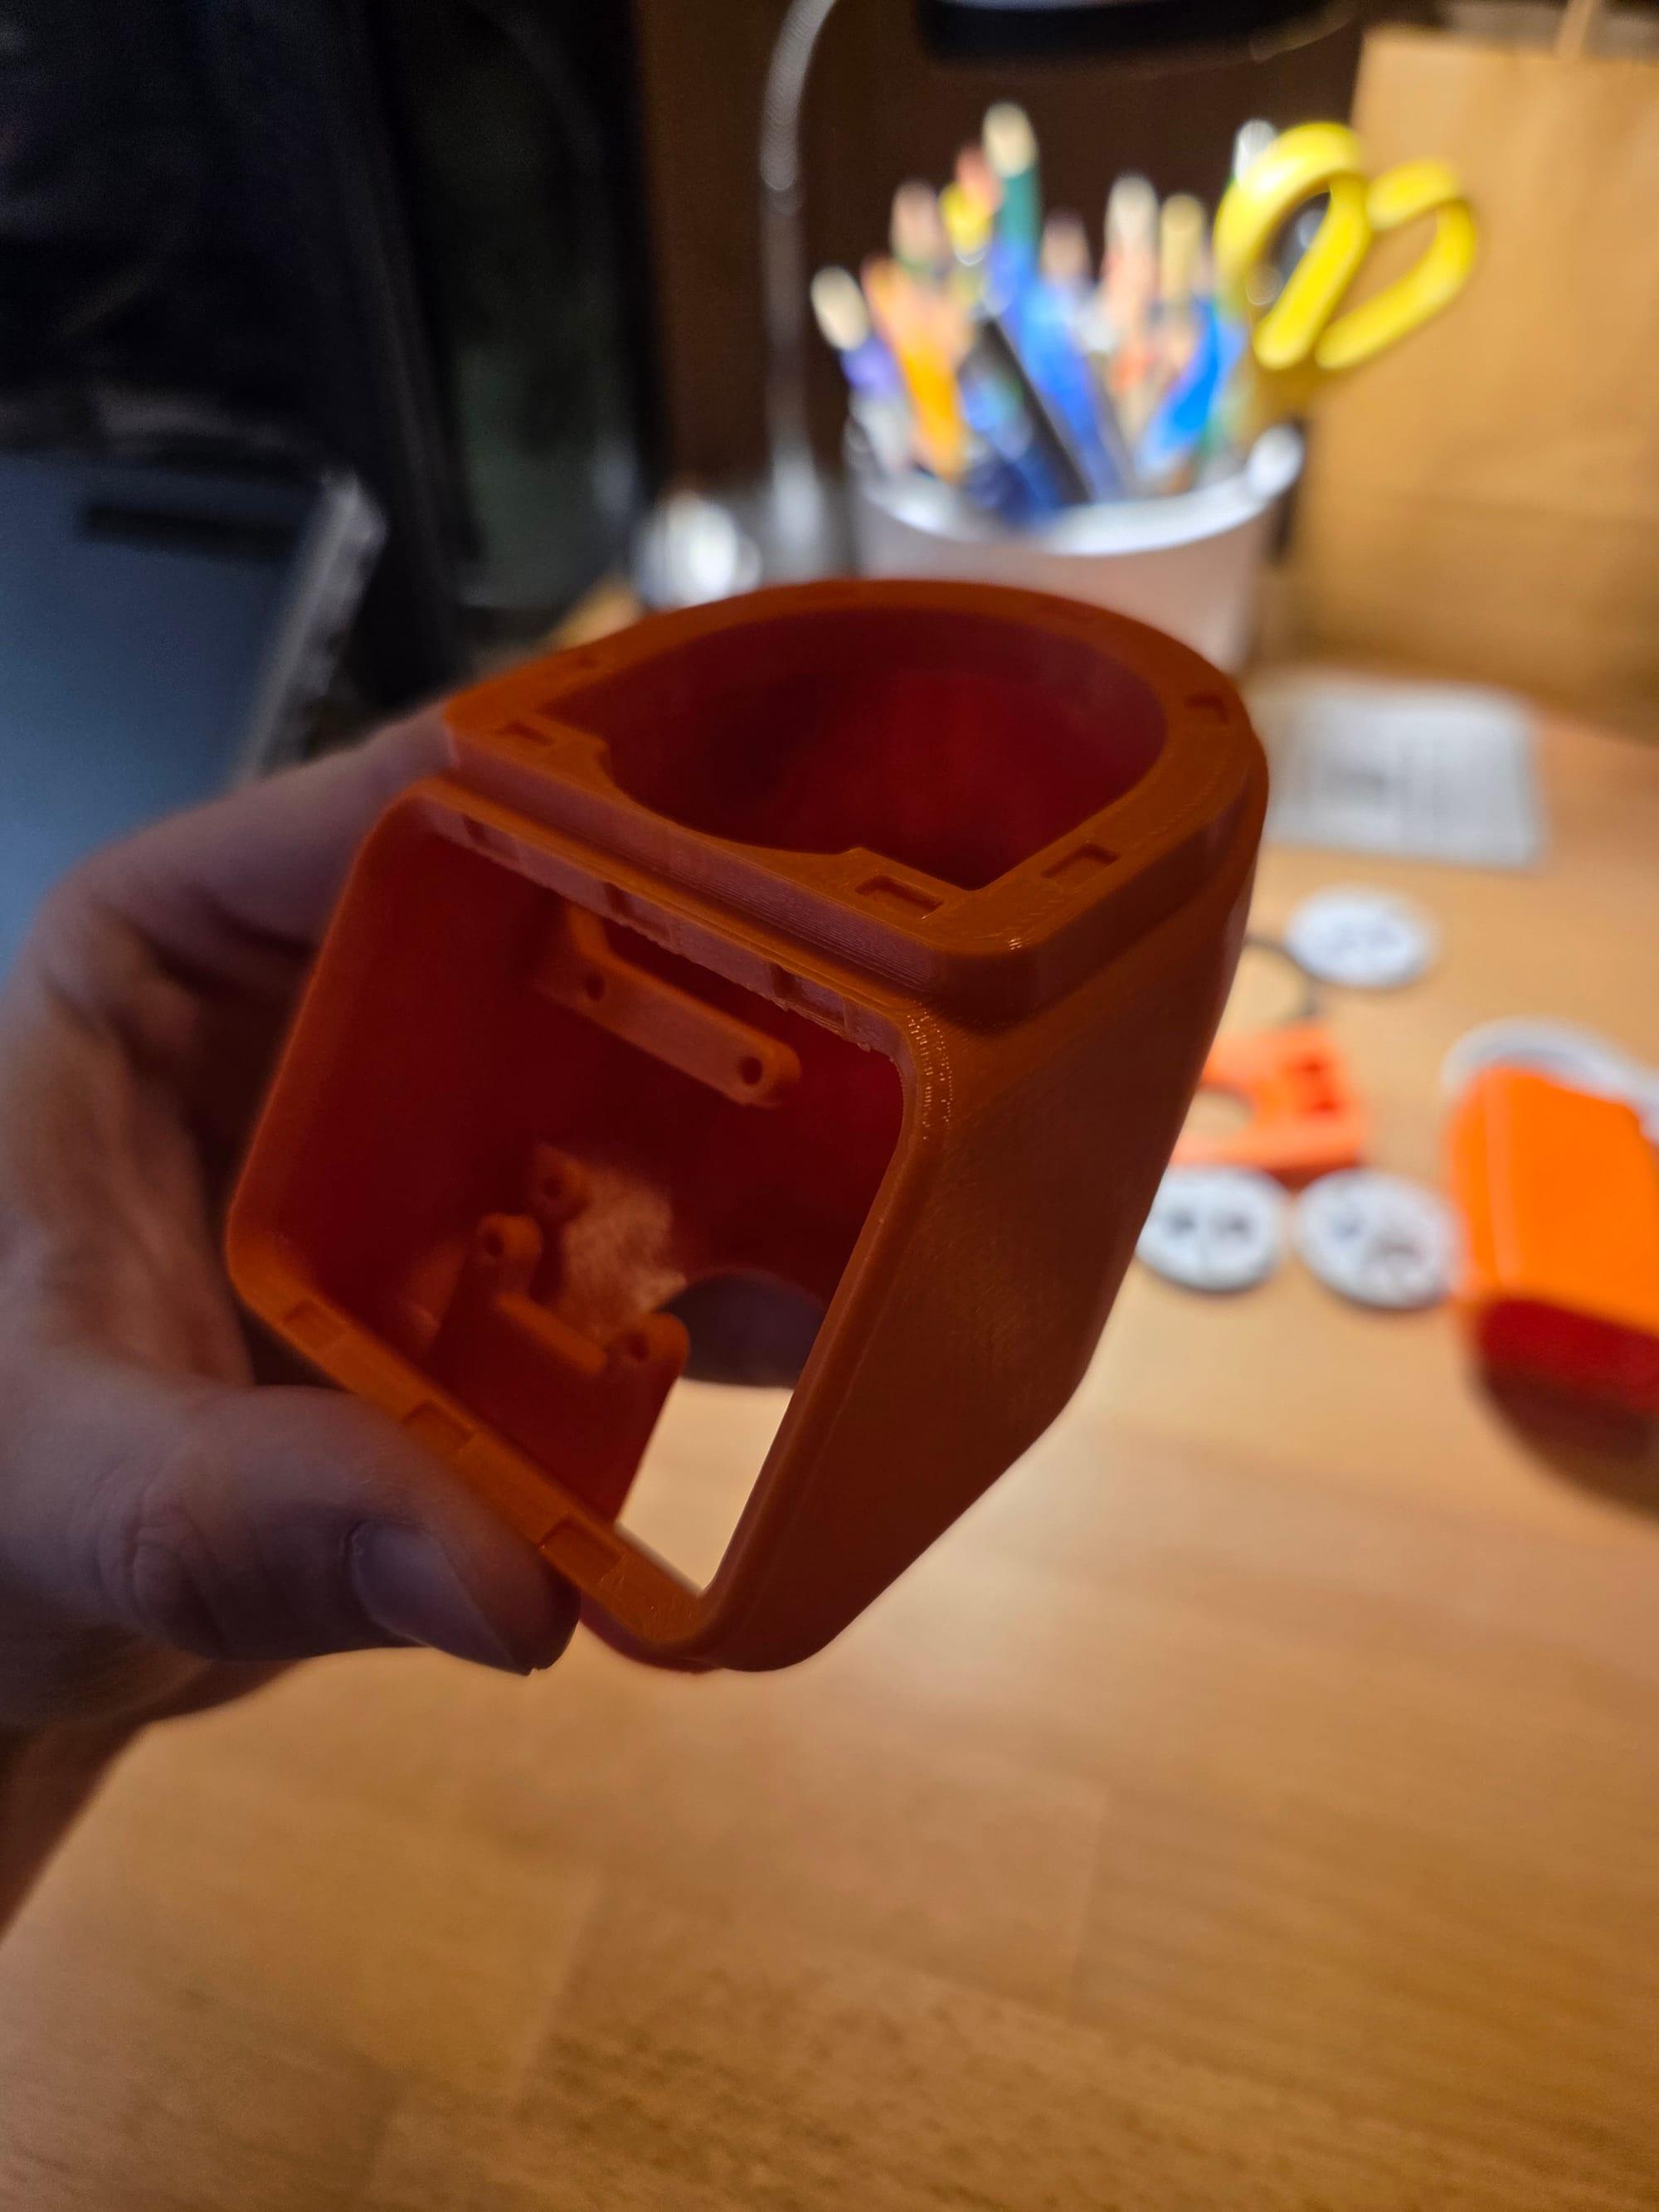
Spodní kryt (Body Bottom)
PETG · 98g
Spodní část slouží primárně jako rychle přístupný prostor pro baterii. Design prioritizuje snadnou výměnu baterie bez nástrojů — klíčové pro terénní práci při potřebě rychlé výměny zdroje energie.
MECHANIKA
Rameno Y+X osy
PETG · 82g
Kritický dvouosý komponent zodpovědný za rotaci gimbalu a naklánění kamery. Musí být extrémně tuhý, přesto lehký — každý extra gram znamená vyšší zatížení motoru. Asymetrický design umožňuje vyvážení kamery během sekund bez nástrojů.
MECHANIKA
Rameno Z osy
PETG · 75g
Vertikální rameno zajišťuje roll osu — udržuje telefon v rovině a umožňuje rotaci na výšku/šířku. Design minimalizuje moment setrvačnosti pro rychlejší stabilizační odezvu.
ELEKTRONIKA
Řídicí deska (Storm32 BGC)
FR4 + SMD · 35g
Mozek celého systému — 32bit STM32 procesor, smyčka PID na 1000Hz, MPU6050 IMU senzor s přesností 0.01°. Spálil jsem první kus špatným napětím. Druhý funguje perfektně.
OVLÁDÁNÍ
Joystick
ABS · 12g
Analogový joystick pro manuální polohování kamery. Používá Hall-effect senzor bez mechanického opotřebení. Ergonomicky umístěn přesně tam, kde palec přirozeně spočívá.
Galerie
Třetí generace ramen
přechod z PLA na PETG pro lepší teplotní odolnost
Storm32 BGC kontroler s vlastním napájecím rozvodem
před incident
Finální sestavení s BLDC motory
vyvážení pitch osy
Výsledek
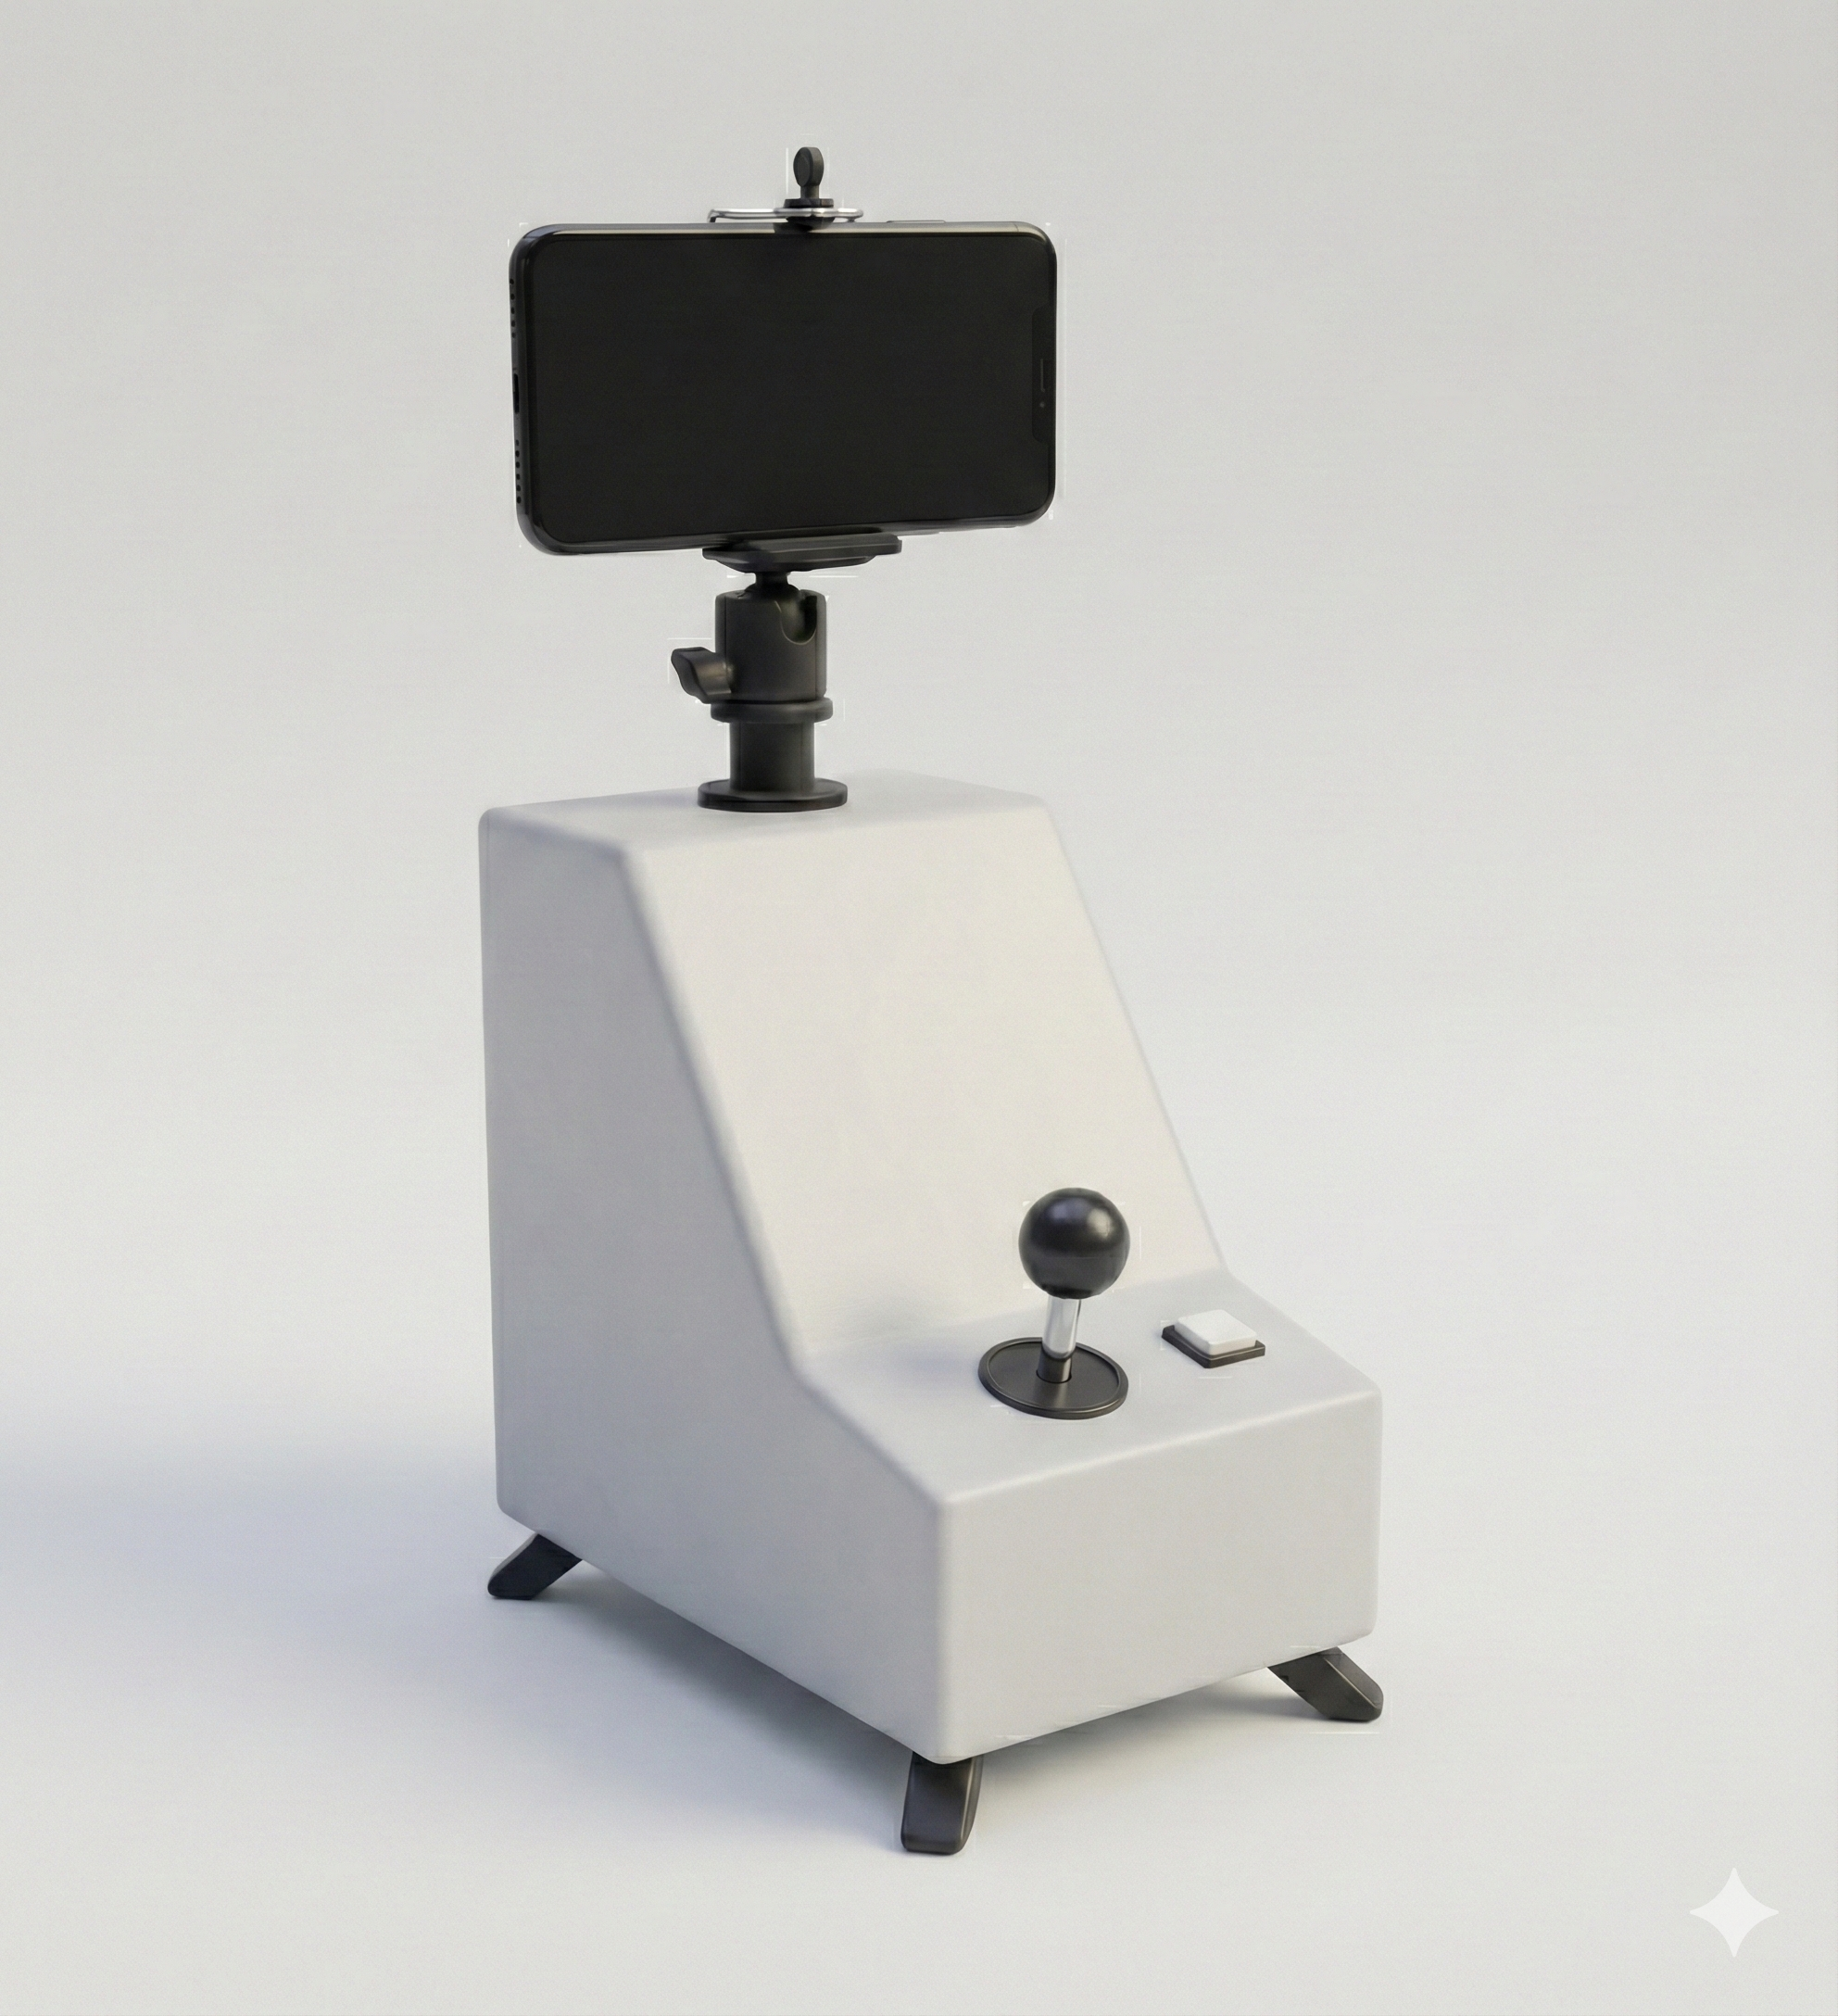
Projekt byl dokončen a odevzdán, ale ne jako skutečný gimbal. Platforma se ovládá joystickem a tlačítky — bez gyroskopu, bez PID. Real-time vyvažování zůstalo cílem, ne realitou. Největší výstup: pochopení proč Storm32 a BLDC nejsou správný první krok.
Kam to směřuje
Projekt bude přepracován — silnější servomotory, skutečný real-time PID vyvažování přes gyroskop a plynulejší ovládání nahradí joystick.
Co mě to naučilo
Storm32 a BLDC — příliš komplexní
Původní koncept s BLDC motory a Storm32 BGC kontrolerem skončil spálením dvou desek. Konfigurace a PID tuning byl v rámci školního projektu nezvladatelný.
Pivot na Arduino a servomotory
Přechod na Arduino Nano se servomotory znamenal ztrátu jedné osy. Týden do odevzdání nedovolil nic jiného.
Gyroskop nestihnut
Real-time vyvažování přes gyroskop a PID zůstalo cílem. Výsledný gimbal se ovládá joystickem a tlačítky — funkční, ale ne autonomní.
Čísla a specifikace
osy stabilizace
iterací prototypu
tisknutých dílů
týden — finální pivot