Brzdový systém výtahu
Zachytí padající kabinu — a udělá to i bez proudu
Projekt
Brzdový systém výtahu
Kategorie
Týmový projekt / VUT
Rok
2026
Čtení
4 min
Tým
5 členů (tým č. 02)
Role
Ředitel týmu · autor a schvalovatel technických zpráv
Úvod
Týmový projekt pro předmět ZP8 — Návrh mechatronického systému na Ústavu konstruování FSI VUT v Brně. Vedl se jako skutečná zakázka přes tři etapy — PDR, CDR a FAR, každou s vlastní technickou zprávou.
Zadáním bylo navrhnout, postavit a odzkoušet systém, který zachytí kabinu výtahu při volném pádu — a udělat to tak, aby výpadek proudu neznamenal výpadek bezpečnosti. Pětičlenný tým: Jan Hrnek, Matej Kellner, Peter Buberník, David Lokaj a David Kolář; já jsem projekt vedl.
Meze byly dané předem. Kabina o hmotnosti 2,5 kg ± 0,5 kg na dráze delší než 130 cm, nominální rychlost 0,2 m/s, brzda musí zabrat při překročení rychlosti o 30 % a přetížení kabiny přitom nesmí přesáhnout 2 g. K tomu pasivní tlumení pro pád z malé výšky, kde brzda nestihne zareagovat.
Projekt běžel přes tři formální etapy — předběžný návrh (PDR), detailní návrh (CDR) a akceptační zkoušky (FAR). Každá končí technickou zprávou, kde musí být každé rozhodnutí podložené výpočtem. Zprávy jsem připravoval a schvaloval.
Aktivní brzdu ovládá servomotor přes šroubový mechanismus — ten přitlačí pogumované čelisti na hliníkové vodicí profily. Vedle ní stojí pasivní pružinová brzda držená solenoidem: jakmile zmizí napájení nebo selže elektronika, pružina se sama sevře. Failsafe tedy není režim, do kterého se systém přepíná, ale stav, do kterého spadne.
Pád detekují dva mikrokontroléry ESP32, které si mezi sebou povídají přes Bluetooth, z akcelerometru MPU-6050 a z ultrazvukového měřiče vzdálenosti. Model počítal aktivaci při 0,26 m/s, tedy o 30 % nad nominální rychlostí kabiny 0,2 m/s, a brzdné zpomalení 17,652 m/s² — 1,8 g, pod stanoveným limitem 2 g.
Výpočet v Mathcadu určil, co musí konstrukce umět: brzdnou sílu 62,8 až 78,5 N podle zátěže, k tomu přítlak čelistí 174 až 262 N a moment na brzdném šroubu M6 mezi 279 a 290 N·mm. Přítlak vyvine servomotor přes šroub — nakloněná rovina navinutá na válec udělá z malého momentu velkou sílu.
Detail, který se snadno přehlédne: na navíjecím bubnu zůstávají dva závity lana navíc. Díky vláknovému tření na nich klesá síla v laně exponenciálně, takže se kotevní bod nikdy nedostane na plné zatížení.
Předmět
ZP8 — Návrh mechatronického systému, Ústav konstruování FSI VUT
Software
SolidWorks · PTC Mathcad · ESP32 (C++)
Materiál
Hliníkové vodicí profily · pogumované čelisti · tištěné díly
Trvání
2026 — tři etapy: PDR → CDR → FAR
Tým
5 členů (tým č. 02)
Role
Ředitel týmu · autor a schvalovatel technických zpráv
Výstup
Postavený a odzkoušený prototyp
Galerie
Konstrukce výtahu
kabina jezdí po dvou hliníkových profilech. Vlevo model, vpravo totéž postavené — přepni si to
Navíjecí ústrojí
dva krokové motory navíjejí lano na buben a zvedají kabinu. Motory sedí v tištěných skříních a točí bubnem přes ozubený řemen
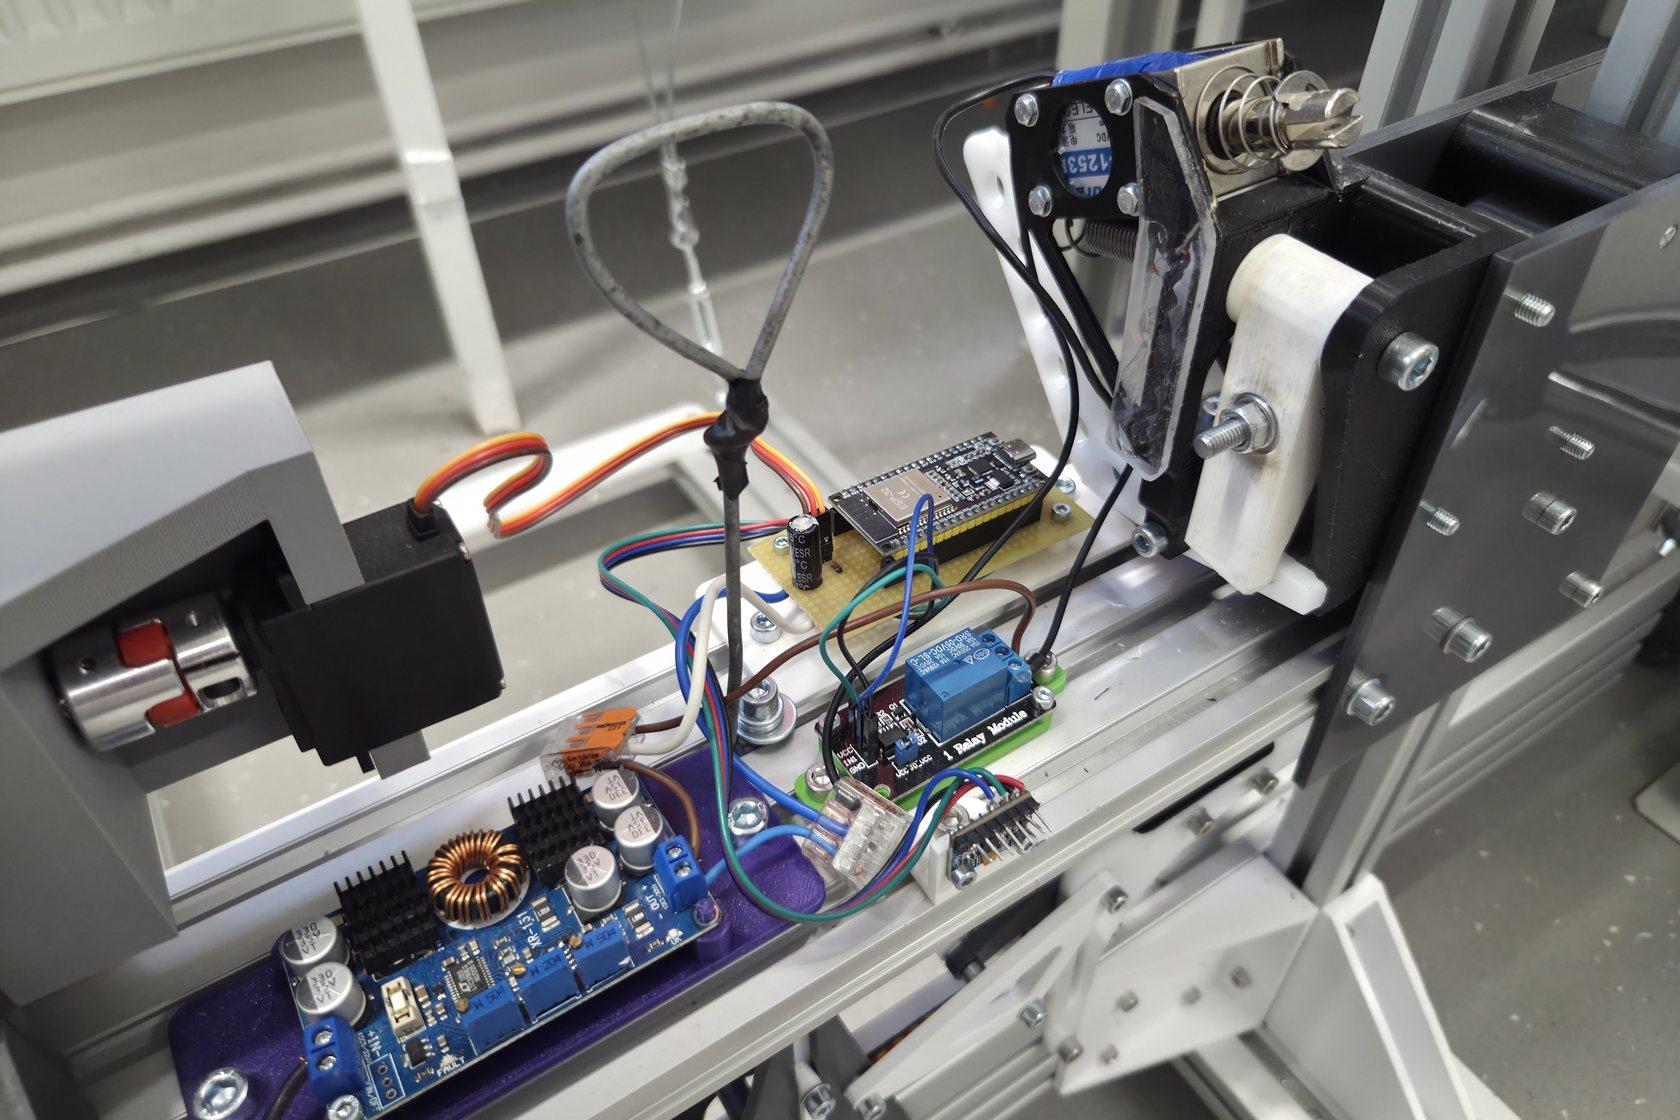
Řídicí elektronika
dvojice ESP32 s akcelerometrem MPU-6050 na pájivém poli
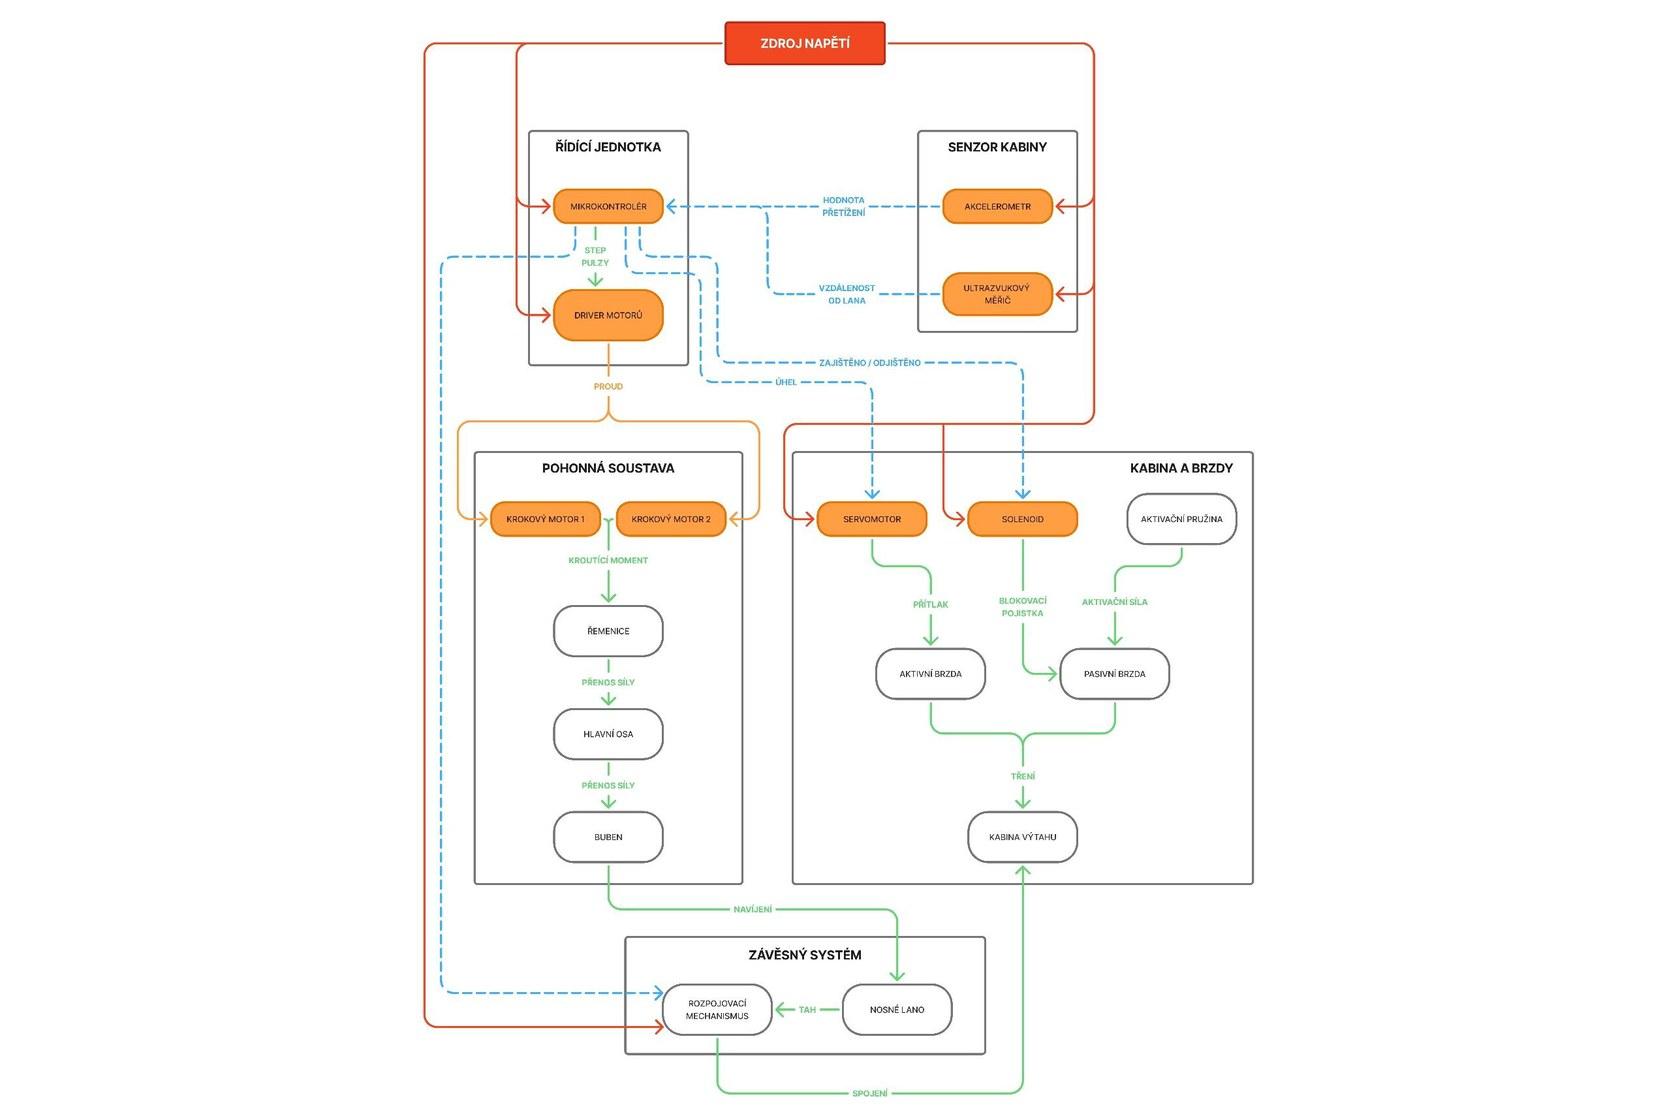
Schéma mechatronického systému z předběžného návrhu
pohon, senzorika, řízení a obě větve brzdy pohromadě
Přetížení a tažná síla v laně při testu aktivní brzdy. Vlevo jeden průběh se všemi třemi fázemi
klidná jízda, uvolnění háku a sevření brzdy se špičkou 3,09 g. Vpravo porovnání všech brzdných testů proti limitu 2 g
Výsledek
Prototyp zachytil kabinu ve všech testovaných scénářích: volný pád při jízdě nahoru i dolů, odpojení napájení, navlhčené vodicí profily a zátěž 2 a 4 kg nad rámec provozní hmotnosti. Primární bezpečnostní funkce splněna.
Naměřené přetížení ale limit 2 g ve většině testů překročilo — špička 3,09 g proti predikovaným 1,8 g, brzdná dráha 530–740 mm proti vypočteným 178 mm. Brzda totiž nebrzdí konstantní silou: čelisti nejdřív tvrdě zaberou a pak po profilu částečně proklouznou. Odtud vysoká špička a dlouhá dráha zároveň, i když by se ta dvě čísla měla na první pohled vylučovat.
Kam to směřuje
Hlavní příčinu známe. V den zkoušek se spálilo ESP32 a než se sehnalo náhradní, nezbyl čas na pořádnou kalibraci přítlaku aktivní brzdy. Po oficiálních testech jsme brzdu zkalibrovali a kontrolní měření už odpovídalo modelu — do výsledků FAR se ale tato data správně nedostala.
Do další iterace jsme doporučili tři věci: kalibrovat přítlak v klidu ještě před zkouškami, doplnit do brzdového mechanismu pružnou podložku kvůli tlumení rázu při sevření, a zálohovat řídicí jednotku druhým ESP32.
Co mě to naučilo
Failsafe, který nesmí záviset na proudu
Aktivní brzda je jen tak spolehlivá jako elektronika, která ji ovládá. Pasivní větev je proto postavená obráceně: pružina je trvale předepnutá a drží ji solenoid pod napětím. Když proud zmizí, solenoid pustí a pružina sevře čelisti sám od sebe. Odzkoušeli jsme to odpojením napájení za jízdy.
Model počítal s konstantním brzděním, realita ne
Teoretický model předpokládal rovnoměrné zpomalení. Z měření je ale vidět krátký ostrý ráz kolem 3 g, po kterém brzdný účinek klesne — čelisti se zakousnou do suchého profilu a pak přejdou do pokluzu. Test na navlhčených profilech to potvrdil: nižší tření snížilo špičku na 1,78 g, ale prodloužilo dráhu.
Co se změnilo, když se to postavilo
Mezi kritickým návrhem a zkouškami přibyly tři věci, které vyšly najevo až při montáži: ocelová lana proti kroucení rámu kabiny, polyuretanová pěna na spodku pro pád z malé výšky, a místo plánované desky plošných spojů nakonec pájivé pole — na něm se dalo zapojení za chodu měnit a opravovat.
Spálené ESP32 v den zkoušek
Ráno před akceptačními testy odešel mikrokontrolér, který tvoří jádro řízení. Náhradu se podařilo sehnat a testy proběhly v termínu, ale v časové tísni nezbylo na kalibraci přítlaku aktivní brzdy — a právě ta stojí za brzdnou dráhou třikrát delší, než predikoval model.
Čísla a specifikace
ms — reakční doba detekce volného pádu
g — rozsah naměřených špiček přetížení
N — špička tažné síly v laně, v klidu 31,1 N
N — vypočtený přítlak brzdových čelistí